Vali keel
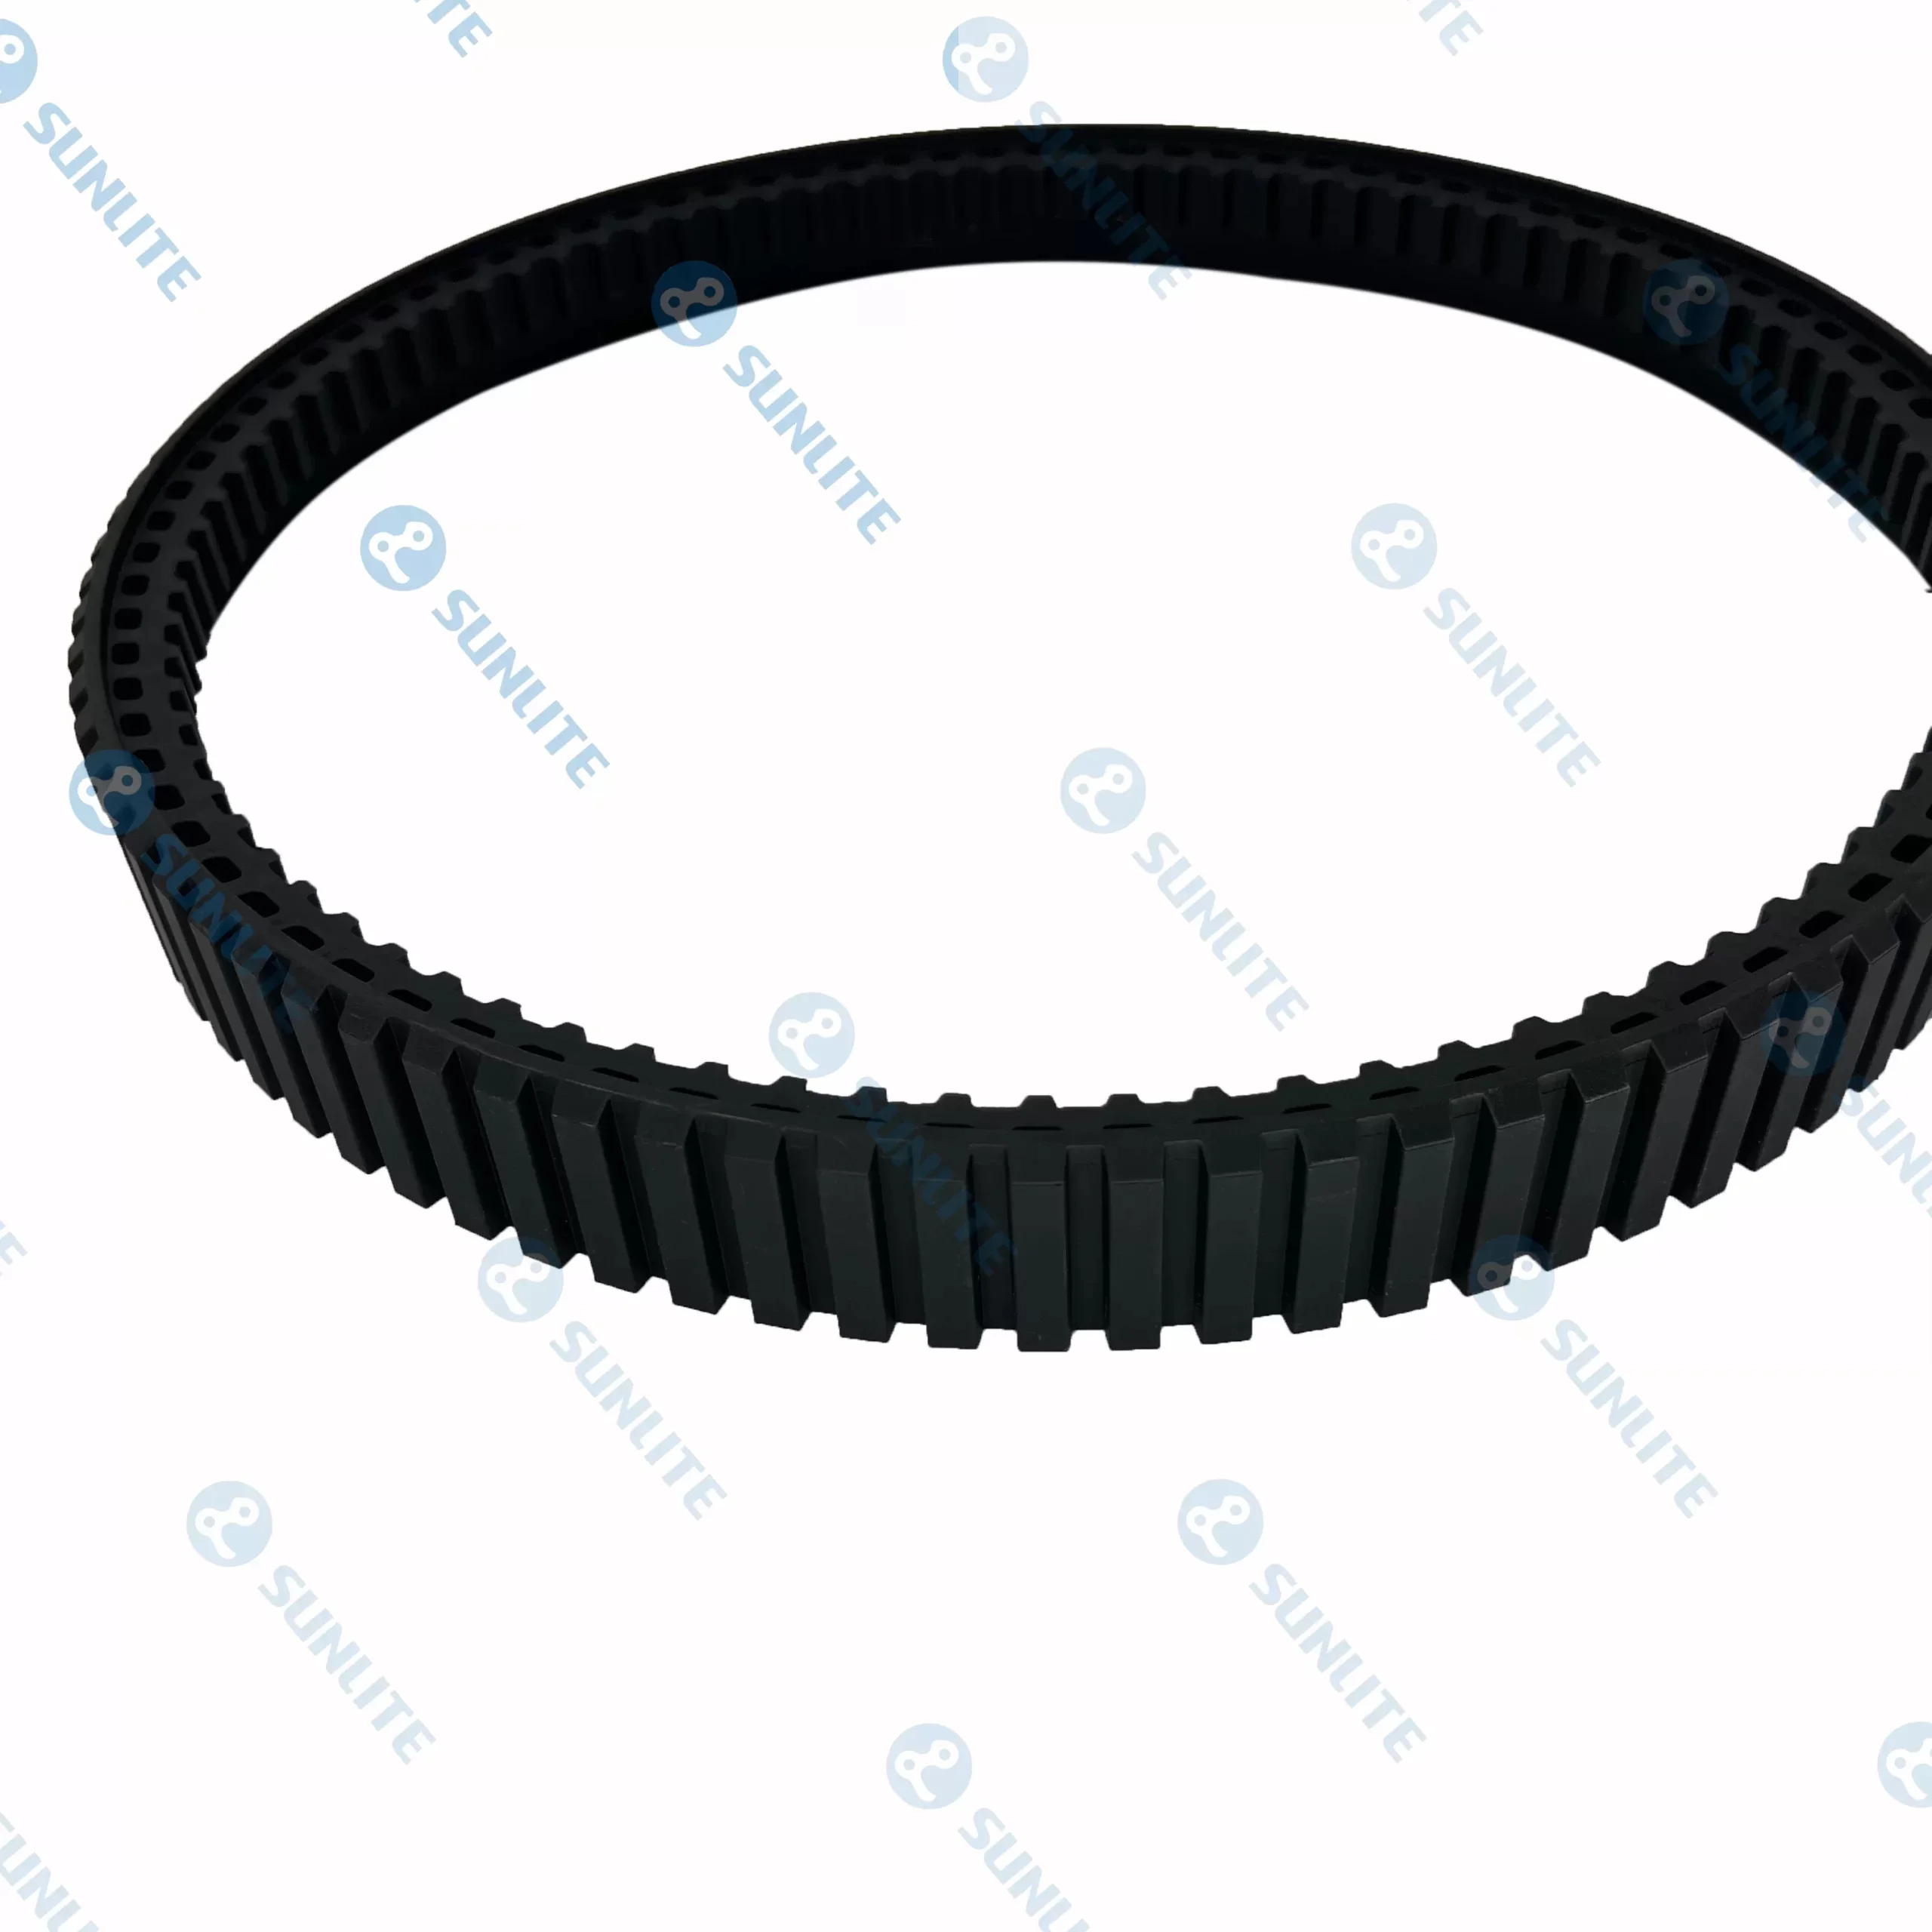
Robootikatööstuse kiire laienemine on standardiseeritud laboriprototüüpidest palju kaugemale jõudnud. Tänapäeval kasutatakse autonoomseid süsteeme keskkondades, mis ulatuvad miinuskraadidest arktilistest uurimisjaamadest kuni tööstuslike sulatustehaste kõrgtemperatuuriliste koridorideni. Selle laienemise keskmes on masina ja maapinna vaheline kriitiline liides. Kuigi valmislahendused on olemas, tõusevad kohandatud kummist roomikud on muutunud määravaks teguriks ettevõteTele, kes soovivad optimeerida veojõudu, vastupidavust ja energiatõhusust. Ajamisüsteemi mehaaniliste omaduste kohandamine tagab, et robot mitte ainult ei liigu, vaid täidab oma konkreetses töökohas kirurgilise täpsusega.
Täiustatud robotradade disaini arhitektuurilised alused
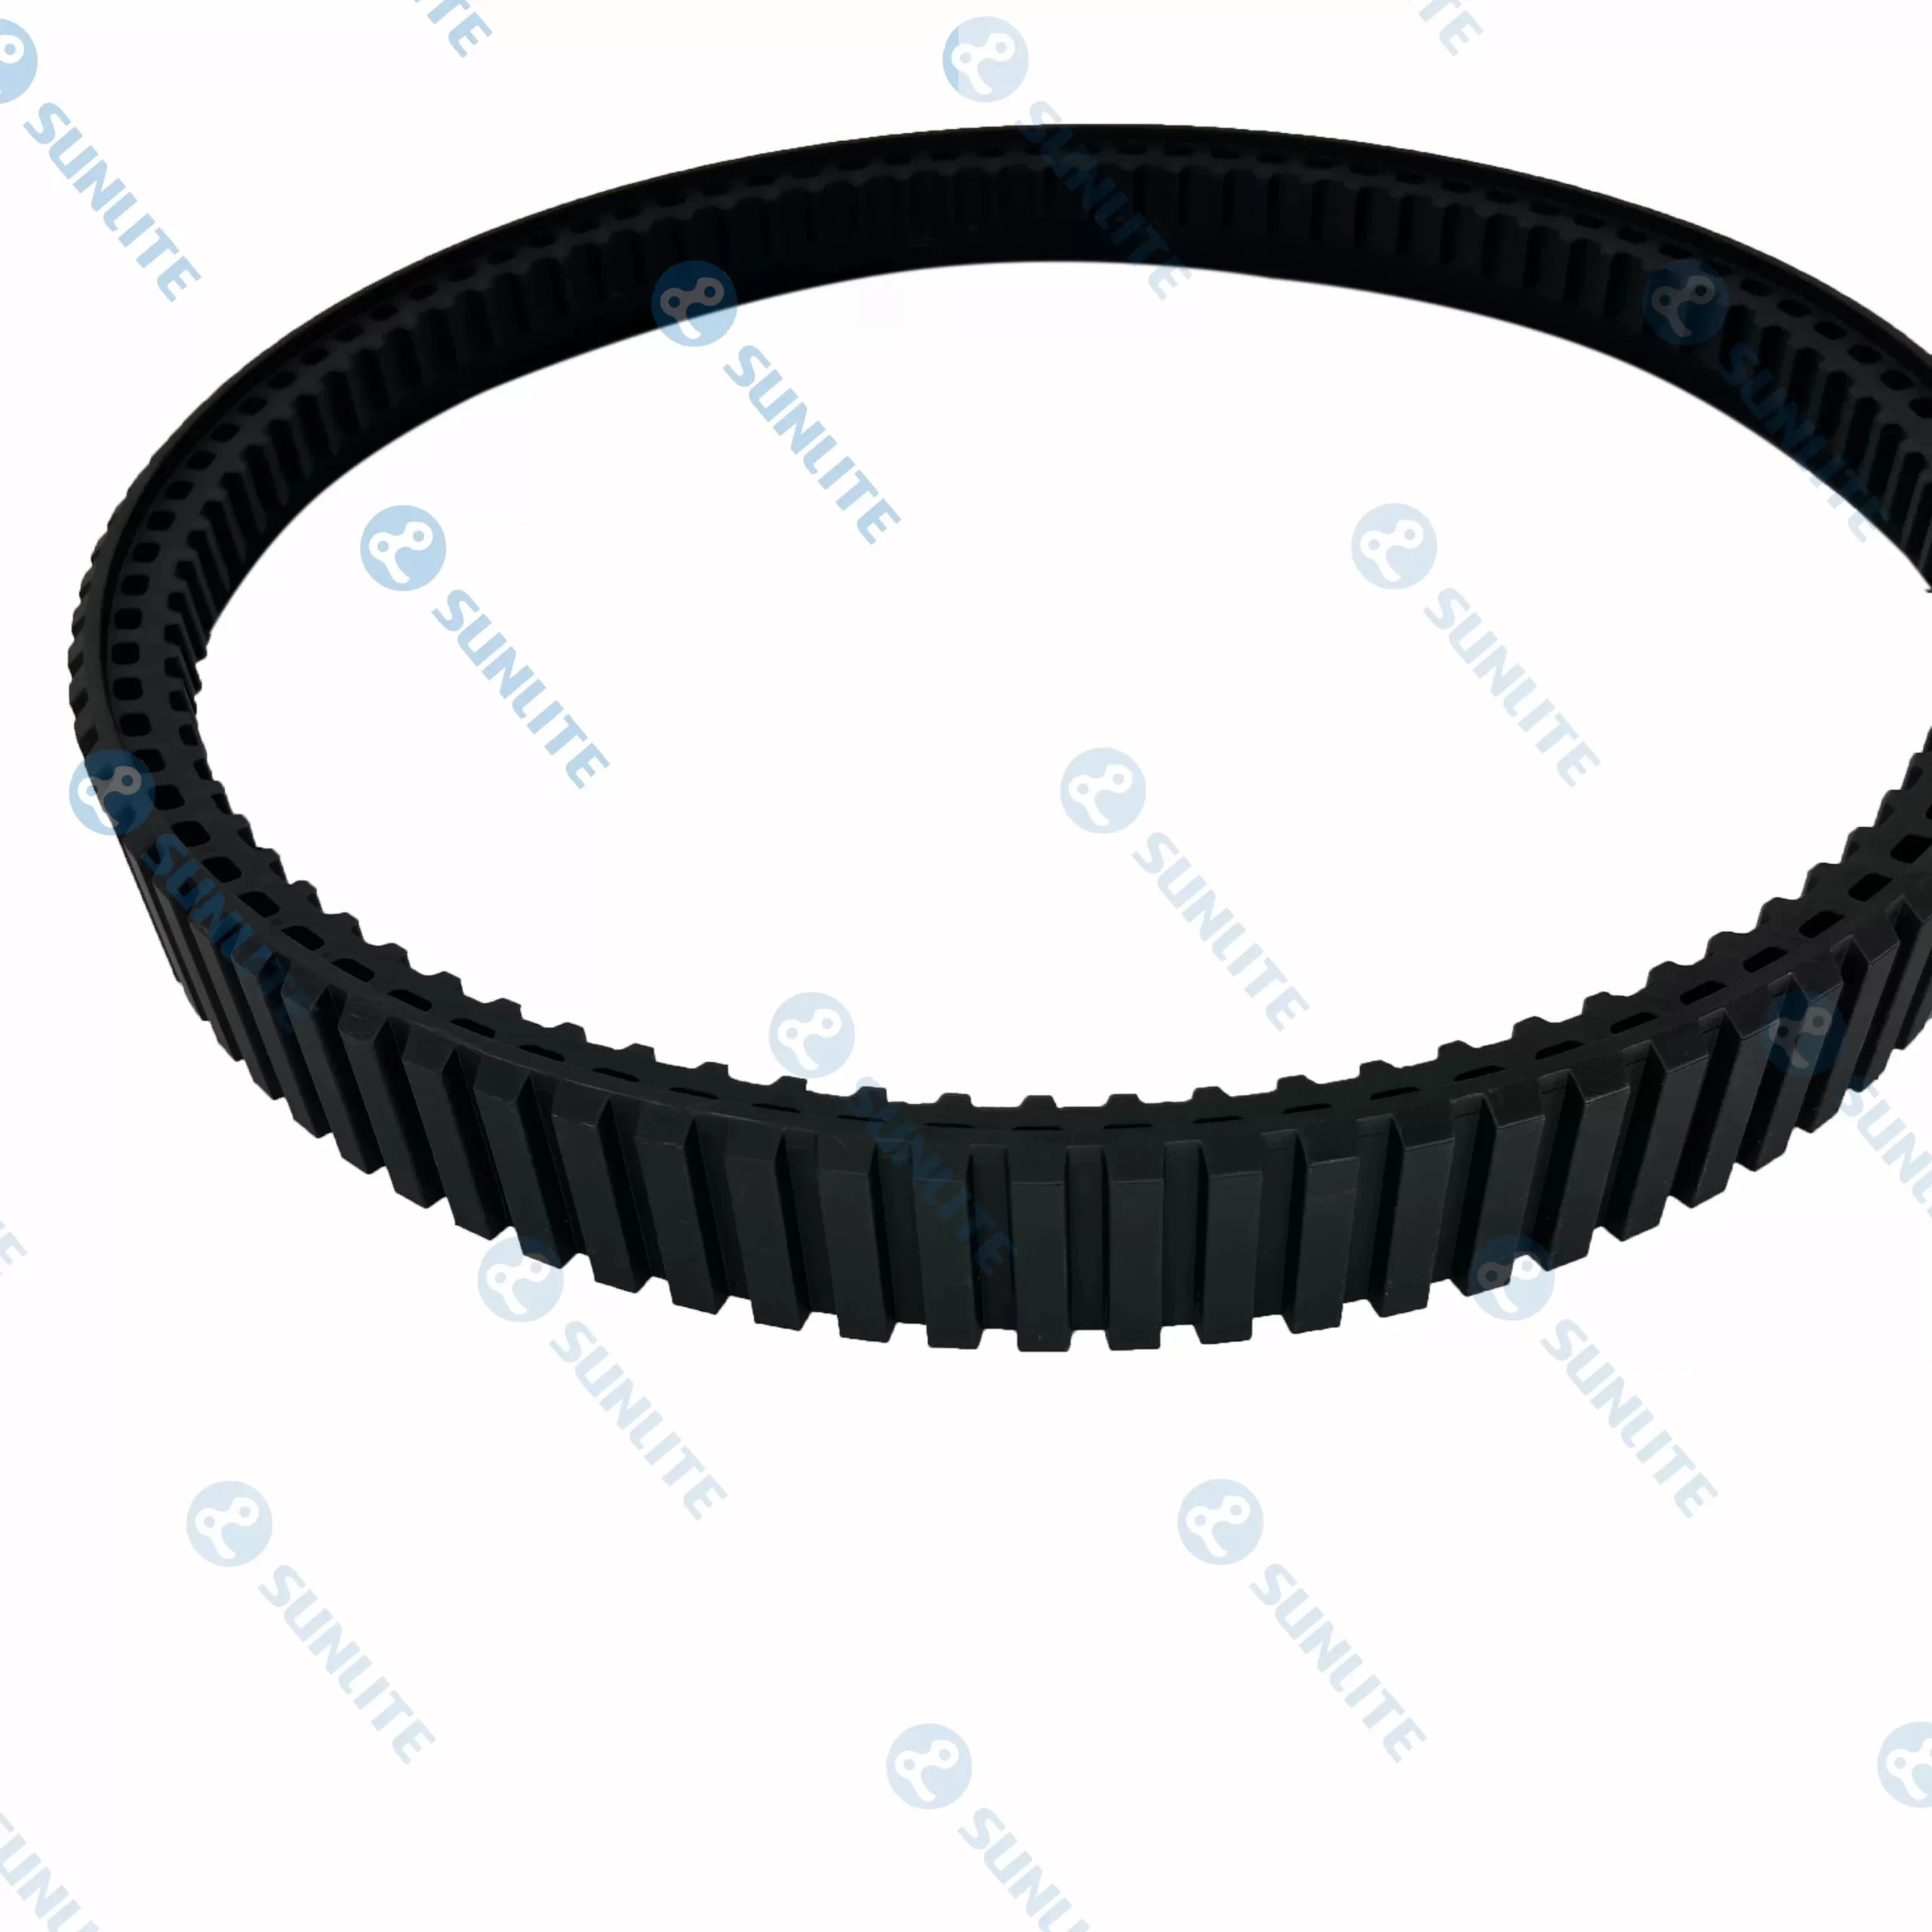
Edukas liikumine keerulisel maastikul algab ammu enne mootori pöördumist. See algab joonestuslaualt roboti raja disain . Erinevalt traditsioonilisest sõidukitehnikast nõuab robootika õrna tasakaalu kaalu, energiatarbimise ja "jalajälje" optimeerimise vahel. Hästi teostatud konstruktsioon peab arvestama ajami sisegeomeetriat, tagades, et veorattad, tühikäigurattad ja teerattad töötavad täiuslikus kooskõlas paindliku välisilmega.
Spetsialiseerunud robootikas on raja sisemine karkass sama oluline kui välimine turvis. Insenerid peavad otsustama pingutusarhitektuuri üle – kas kasutada passiivset vedruga koormatud süsteemi või aktiivset hüdraulilist reguleerimist. Eesmärk on keerukas roboti raja disain on säilitada pidev kontaktala isegi siis, kui robot ületab ebakorrapäraseid takistusi, nagu mahakukkunud puit või sakiline betoon. Neid pingeid projekteerimisetapis simuleerides saavad arendajad ära hoida tavapäraseid tõrkepunkte, nagu "visatud" jäljed või liigne vibratsioon, mis võivad halvendada tundlikke pardaandureid, nagu LIDAR ja kõrglahutusega kaamerad.
Strateegilise partneri valimine: roboti roomiku tootja roll
Kuna autonoomsete platvormide keerukus suureneb, muutub robootikafirma ja nende vaheline suhe robotradade tootja muutub arengutsükli nurgakiviks. Mitme miljoni dollari suuruse kontrolliroboti jaoks rööbastee valmistamine on standardsete tööstuslike rihmade tootmisest kaugel. See nõuab polümeeri keemia ja konstruktsiooni tugevdamise sügavat mõistmist.
Spetsialiseerunud robotradade tootja pakub teadmisi, mis on vajalikud kummile õige shore kõvaduse ja sisemiste tugevdusnööride sobiva tõmbetugevuse valimiseks, olgu need siis roostevabast terasest, kevlarist või spetsiaalsetest sünteetilistest kiududest. See partnerlus võimaldab luua roomikuid, mis taluvad konkreetseid keskkonnaohte, nagu õlikindlad ühendid rafineerimistehaste robotite jaoks või mittejälgivad kummid siseruumide turvadroonide jaoks. Võimalus luua kiiret prototüüpi ja korrata raja mustrit – rööbastee "hambaid" - võimaldab robootikaettevõteTel oma masinaid konkreetsete pinnasetüüpide või ronimisnõuete jaoks täpselt häälestada, muutes üldise platvormi spetsiaalseks tööriistaks.
Materjali paremus keerulises kliimas kummist robotroomikutega
Materjali valik ajamisüsteemis on esmane kaitse keskkonna halvenemise eest. Kummist roboti roomikud pakuvad ainulaadseid eeliseid metKõikist või plastist alternatiivide ees, eriti mis puudutab summutamist ja haardumist. Otsingu- ja päästetööde või sõjaväeluure puhul on sageli vaikimine nõutav. Kumm neelab loomulikult ajami metKõikist kolinat, võimaldades vargsi liikumist, mis teraslinkide puhul oleks võimatu.
Lisaks kaasaegne termiline stabiilsus kummist roboti roomikud on materjaliteaduse ime. Suure jõudlusega sünteetilised kummid on konstrueeritud nii, et need jääksid -40 °C juures elastseks, vältides tavalistes polümeerides tekkivat pragunemist, kuid samal ajal peavad nad vastu ka "pehmendavale" efektile kõrbekeskkonnas, kus maapinna temperatuur võib tõusta. See vastupidavus tagab, et robot säilitab ühtlase pöördemomendi edastamise. Kummi elastsus tagab ka "vedrustuse" taseme, mis kaitseb sisemisi käigukaste põrutuskoormuste eest, mida kogetakse, kui robot kukub rihvelt või põrkab kiirusel vastu peidetud takistust.
Suurendage stabiilsust ja veojõudu robotite paagi turvistega
Kuigi see termin võib tekitada pilte rasketest masinatest, on tänapäevane paagi turvised robotiTele on kerge ja suure veojõuga tehnika meistriteosed. Robootika jaoks eelistatakse "tanki" stiilis ajamisüsteemi, mida iseloomustavad pidev silmus ja libisemisvõime, kuna see pakub nullpöörderaadiust. See manööverdusvõime on oluline kitsastes ruumides, nagu tunnelid, laod või kokkuvarisenud hooned, kus traditsiooniline pöördering on luksus, mida keskkond ei paku.
Efektiivsus paagi turvised robotiTele peitub kõrvaprofiilis. Pehme maastiku, nagu muda või lumi, jaoks on maapinna "kühveldamiseks" ja edasiliikumise hoogu andmiseks vajalikud sügavad, agressiivsed labad. Vastupidi, linnakeskkonnas suurendab lamedam ja tihedamalt pakitud kõrvamuster asfaldil ja betoonil kokkupuutepinda, vältides libisemist ja vähendades kulumist. Neid profiile kohandades tagavad insenerid, et roboti võimsus muudetakse liikumiseks, mitte ei kuluks rööbastee libisemisele. See tõhusus on otseses korrelatsioonis aku tööeaga, pikendades missiooni kestust ja suurendades robotsüsteemi üldist kasulikkust.
Ajami komponentide ja robotite radade mehaaniline sünergia
Robootikas on levinud eksiarvamus, et rada on isoleeritud komponent. Tegelikkuses esitus kohandatud kummist roomikud sõltub täielikult mehaanilisest sünergiast sisemiste rullide ja veoratastega. Rööbastee siseküljel olevad "veoaasad" peavad täpselt ühtima ketiratta sammuga, et vältida "hammaste hüppamist" suure pöördemomendi korral.
Kaasaegne roboti raja disain sisaldab sageli "keskveo" või "sillasõidu" süsteeme, et hoida rööbastee agressiivsete manöövrite ajal joondatud. Kui robot paigale pöörab, on külgjõud, mis üritab roomikku ratasTelt maha tõmmata, tohutult suur. Integreerides kummiliistule juhttiivad, saavad tootjad tagada, et roomik püsib tsentraalselt isegi siis, kui robot on järsul kKõikakul külgkaldes. See mehaaniline töökindlus võimaldab operaatoriTel usaldada oma masinaid "keelutsoonides", kus seiskunud roboti käsitsi taastamine oleks võimatu.
Robootikatööstuse kiire laienemine on standardiseeritud laboriprototüüpidest palju kaugemale jõudnud.