Vali keel
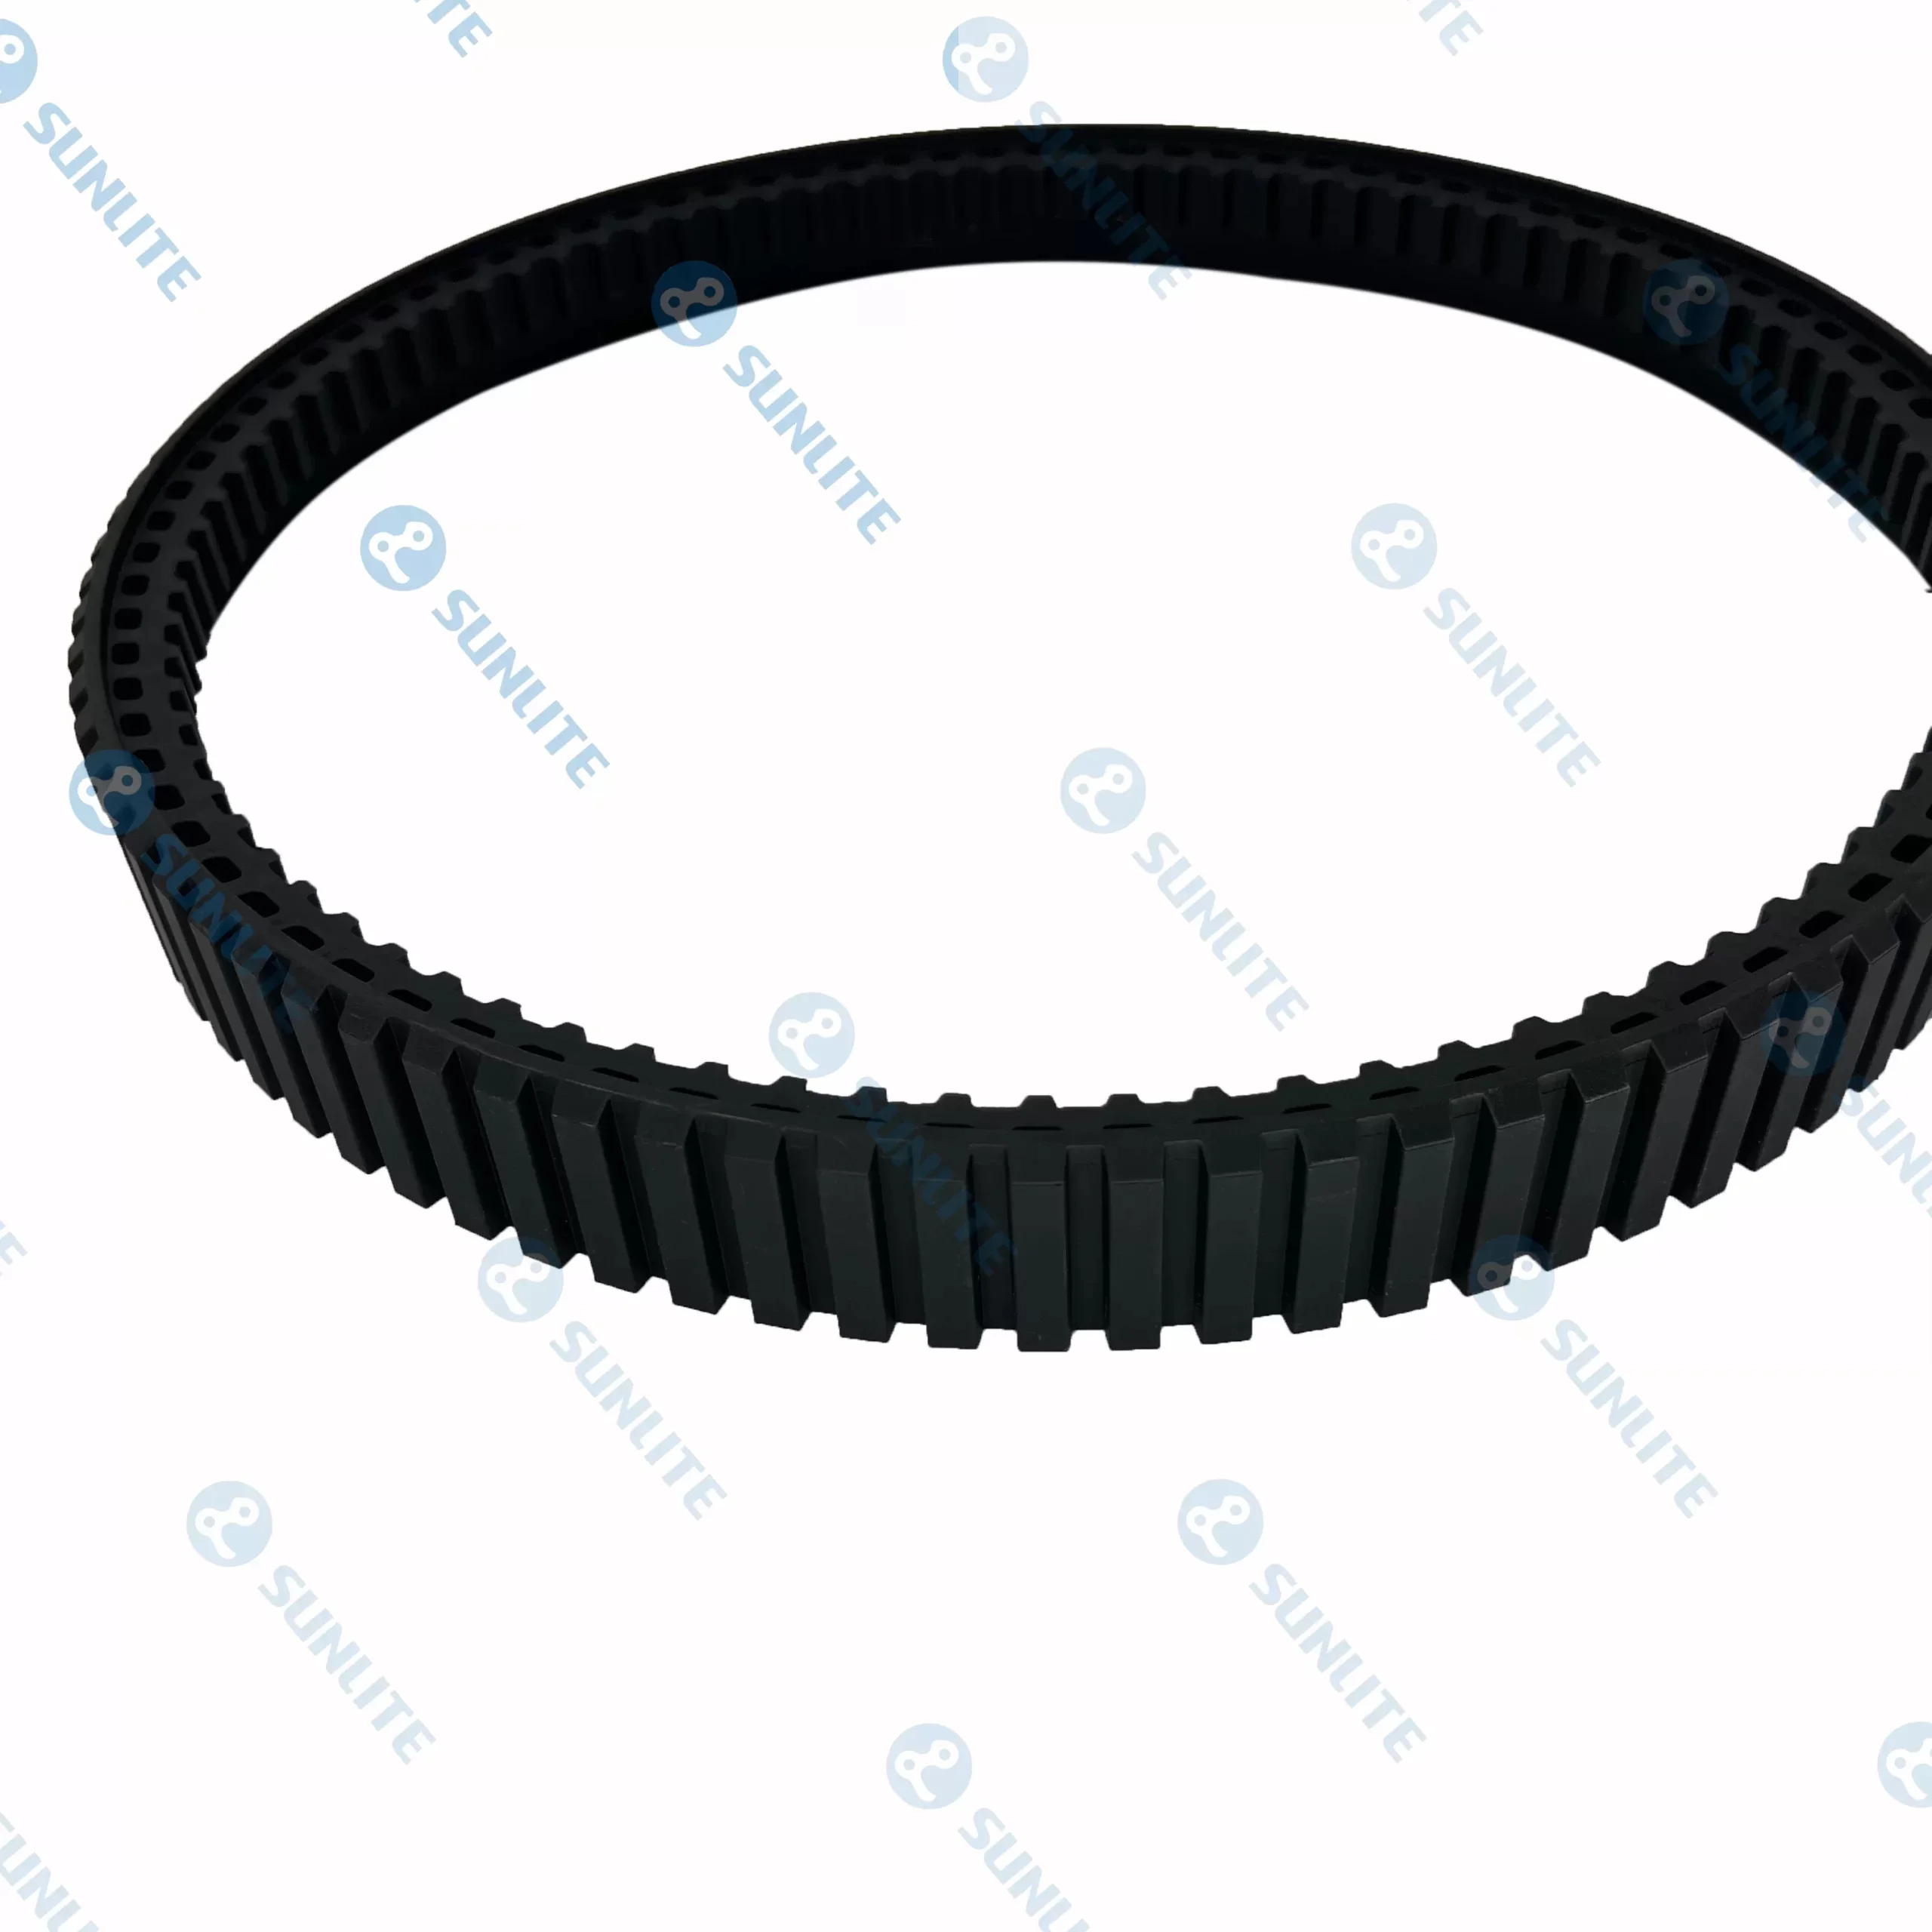
Meie ookeanide vaiksed sügavused ja meie globaalse majanduse veealune infrastruktuur kujutavad endast üht kõige andestamatumat keskkonda, mida inseneriteadus tunneb. Alates massiivsete konteinerlaevade keredele kogunevast biosaastusest kuni süvamere uurimistsoonides settiva õrna mudani on vajadus täpse mehaanilise sekkumise järele ülimalt tähtis. Selle veealuse revolutsiooni esirinnas on spetsiaalne komponent, mis ületab lõhe digitaalse luure ja füüsilise töö vahel: sukeldumisroboti rullhari .

Sukeldumisroboti rullharja hüdrodünaamiline vajadus
Keskkonnas, kus vee tihedus takistab iga liikumist, sõltub robotpuhasti tõhusus suuresti selle võimest suhelda pindadega, ilma et see kaotaks oma alust või orientatsiooni. Sissejuhatus sukeldumisroboti rullhari on põhjalikult muutnud seda, kuidas autonoomsed veealused sõidukid ja kaugjuhitavad sõidukid pindade puhastamist hKõikavad. Erinevalt maapealsetest robotitest peab veealune süsteem võitlema hoovuste ja ujuvusega, mis tähendab, et kvaliteetne rullhari ei toimi selles kontekstis mitte ainult puhastusvahendina, vaid ka stabiliseeriva jõuna.
Kui hari pöörleb vastu vee Kõik olevat laevakere või torujuhet, tekitab see lokaalse keerise, mis võib aidata robotit tööpinnale lähemale tõmmata. See imemisefekt koos harjaste mehaanilise segamisega võimaldab robotil täita raskeid hooldustöid, mis muidu nõuaksid tohutul hulgal hüdraulilist survejõudu. Nende harjade taga olev tehnika hõlmab vedeliku dünaamika sügavat mõistmist, tagades, et pöörlemiskiirus ei tekitaks kavitatsiooni ega liigset takistust, mis tühjendaks roboti piiratud akuvarusid.
Pinna terviklikkus ja mitmekülgne robotrullhari
Üks merehoolduse peamisi väljakutseid on hoolt vajavate pindade uskumatu mitmekesisus. Robot võib alustada oma missiooni poleeritud klaaskiust jahi kerel ja lõpetada roostetanud terasest püstoliga. Kaasaegne robotrullpintsel on loodud seda mitmekülgsust silmas pidades. Insenerid on loobunud universaalsetest lahendustest, valides selle asemel modulaarsed harjaniidid, mida saab häälestada vastavalt aluspinna spetsiifilisele kõvadusele.
Tundlike rakenduste puhul, nagu näiteks süvamereobservatooriumi optiliste andurite või uurimislaeva õrna kere puhastamine, peab hari olema piisavalt pehme, et eemaldada orgaaniline kile, jätmata mikroskoopilisi kriimustusi. Kuigi need kriimud on palja silmaga nähtamatud, on need ideaalsed kinnituspunktid kõrre kasvuks tulevikus. Kasutades täiustatud sünteetilisi kiude, mis säilitavad oma struktuurse mälu isegi mitmesajameetrise vee purustava raskuse Kõik, tagab kaasaegne rullhari puhta viimistluse, mis pikendab hooldustsüklite vahelist aega. Selline ennetav lähenemine pindade haldamisele on tänapäevase merevarade kaitse nurgakivi.
Veojõud ja pöördemoment kummist rullharjaga robotis
Veealusel vertikaalsel või ümberpööratud pinnal haarde säilitamine on traditsioonilist loogikat trotsiv inseneritöö. Kui pind on kaetud libedate vetikate või viskoosse õlikihiga, lähevad magnetrattad või vaakumroomikud sageli üles. See on koht, kus kummist rullharja robot paistab silma. Integreerides suure hõõrdumisega kummielemendid otse puhastusmehhanismi, on disainerid loonud süsteemi, kus puhastamine ja liikumine on lahutamatult seotud.
Rulli kummeeritud komponendid täidavad kahte eesmärki. Kui harjased täidavad esmast prahi eemaldamise ülesannet, siis kummist "lõpused" ehk labad tagavad roboti edasiliikumiseks vajaliku hõõrdumise. See on eriti oluline pritsmete tsoonides - konstruktsiooni piirkonnas, kus lained kohtuvad õhuga -, kus vesi on kõrge hapnikusisaldusega ja turbulentne. Nendes tsoonides tagab kummist rullhari ühtlase kontaktpinna, mis neelab murdlainete lööki, võimaldades robotil oma tööd jätkata, ilma et ta minema pühiks. Siin käsitletav materjaliteadus keskendub soolases vees püsivale kleepuvusele, mis nõuab spetsiaalseid elastomeerseid ühendeid, mis on vastupidavad osmootsele rõhule ja soolade kristKõikiseerumisele.
Täiustatud prügihaldus rullharjaga robotsüsteemide jaoks
Veealuse pinna puhastamine on vaid pool võitu; teine pool on selle tagamine, et eemaldunud materjal ei saastaks ümbritsevat keskkonda ega ummistaks roboti enda sisesüsteeme. Disain a rullhari robotile meresektoris kasutatavad rakendused sisaldavad sageli integreeritud katet või kogumiskaant. Kui hari pöörleb, suunab see vee ja prügi voolu lokaalsesse sisselaskealasse.
See suletud ahelaga puhastamine on keskkonnanõueTele vastavuse tagamiseks hädavajalik, eriti kui eemaldate kaitstud sadamates laevakeredelt mürgiseid saastumisvastaseid värve või invasiivseid liike. Harja mehaaniline toime on sünkroniseeritud roboti pardal oleva filtreerimissüsteemiga, luues kokkupuutepunktis miniatuurse puhta ruumi keskkonna. Selline kontrollitase on võimatu traditsiooniliste kõrgsurveveejugadega, mis kipuvad prahti igas suunas laiali puistama. Rullharja täpsus võimaldab hooldusele kirurgiliselt läheneda, kus eemaldatakse ainult soovimatu materjal, jättes aluspinna kaitsekatted puutumata.
Liikumise loogika roboti veerevas harjas
Kõikveeroboti autonoomiat mõõdetakse selle võimega täita ülesanne minimaalse inimese sekkumisega. Selle saavutamiseks on roboti veerev hari tuleb integreerida sõiduki arvutisse keerukate tagasisideahelate kaudu. Kui hari kohtab eriti tõrksat lubjarikka kasvulaiku, näiteks kõrvitsat või toruussi, tuvastavad roboti andurid pöörlemiskiiruse säilitamiseks vajaliku suurenenud pöördemomendi.
Vastuseks saab roboti tehisinTellekt reguleerida lähenemisnurka, aeglustada edasiliikumist või suurendada harja survet, kuni takistus on kõrvaldatud. See inTelligentne puhastus hoiab ära roboti kinnijäämise või mootorite kahjustamise. Peale selle valitakse veereva harja muster – olgu see siis spiraal, võll või astmeline kinnitus – roboti peamise ülesande alusel. Näiteks nöörikujuline muster on suurepärane vee suunamisel harja keskosa poole, mis suurendab imemissüsteemi tõhusust. Pintsli füüsilise kujunduse selline detailsus võimaldab robotiTel töötada nädalaid järjest ookeani laialdasTel aladel.

Meie ookeanide vaiksed sügavused ja meie globaalse majanduse vee Kõik olev infrastruktuur kujutavad endast kõige andestamatumaid keskkondi, mida inseneriteadus tunneb.